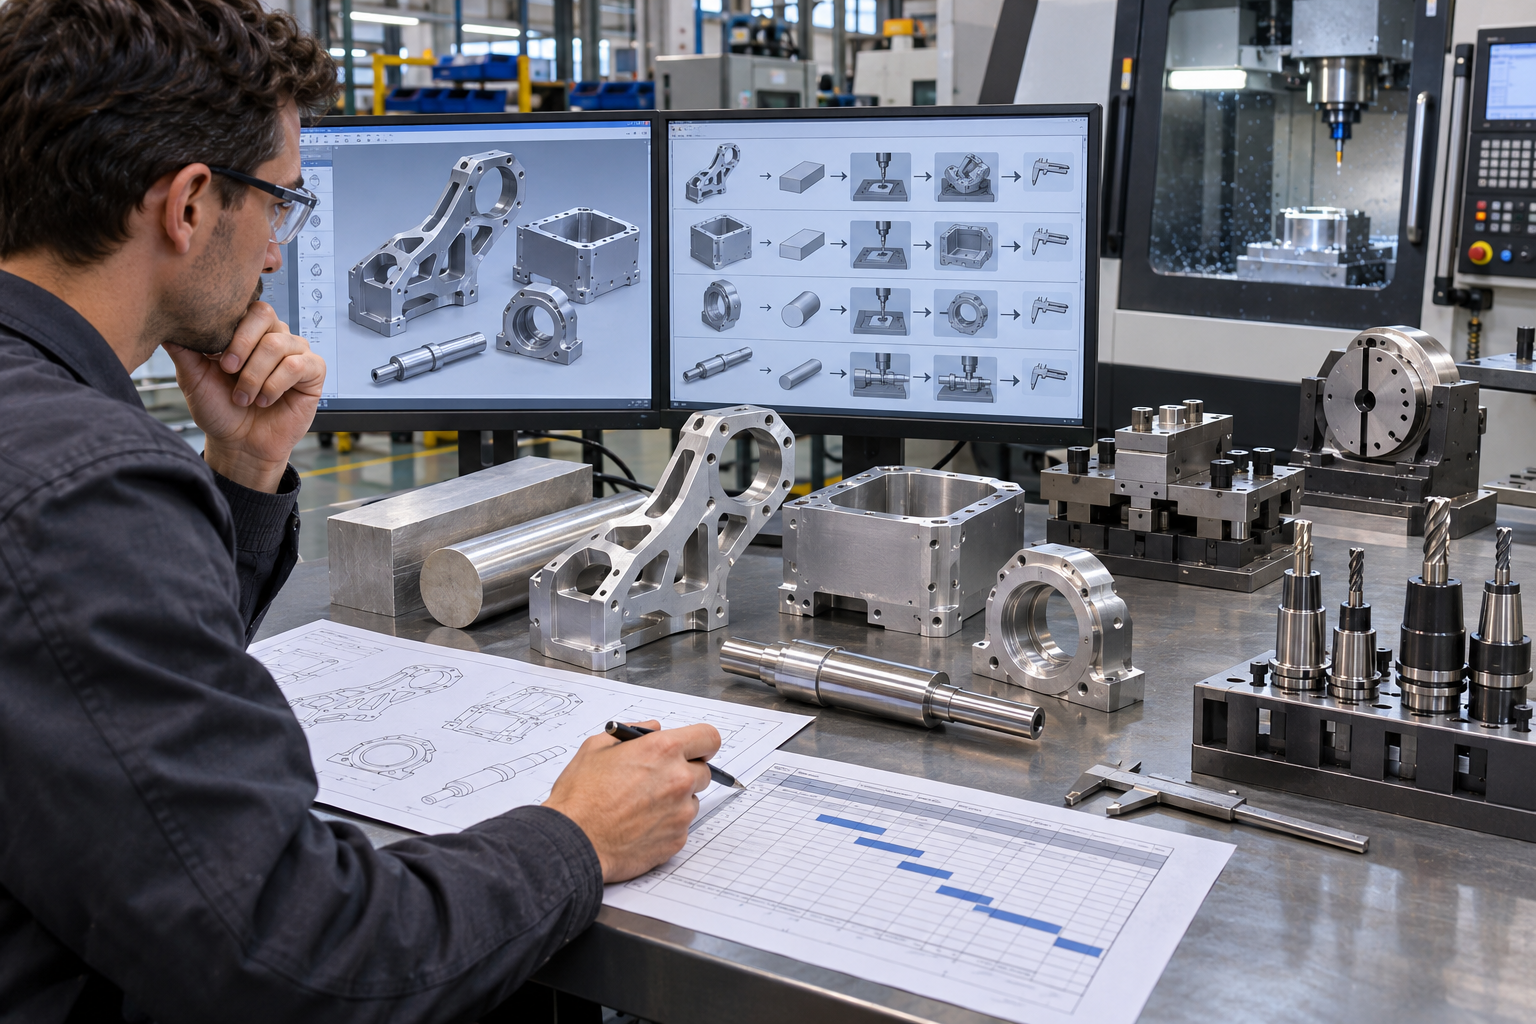
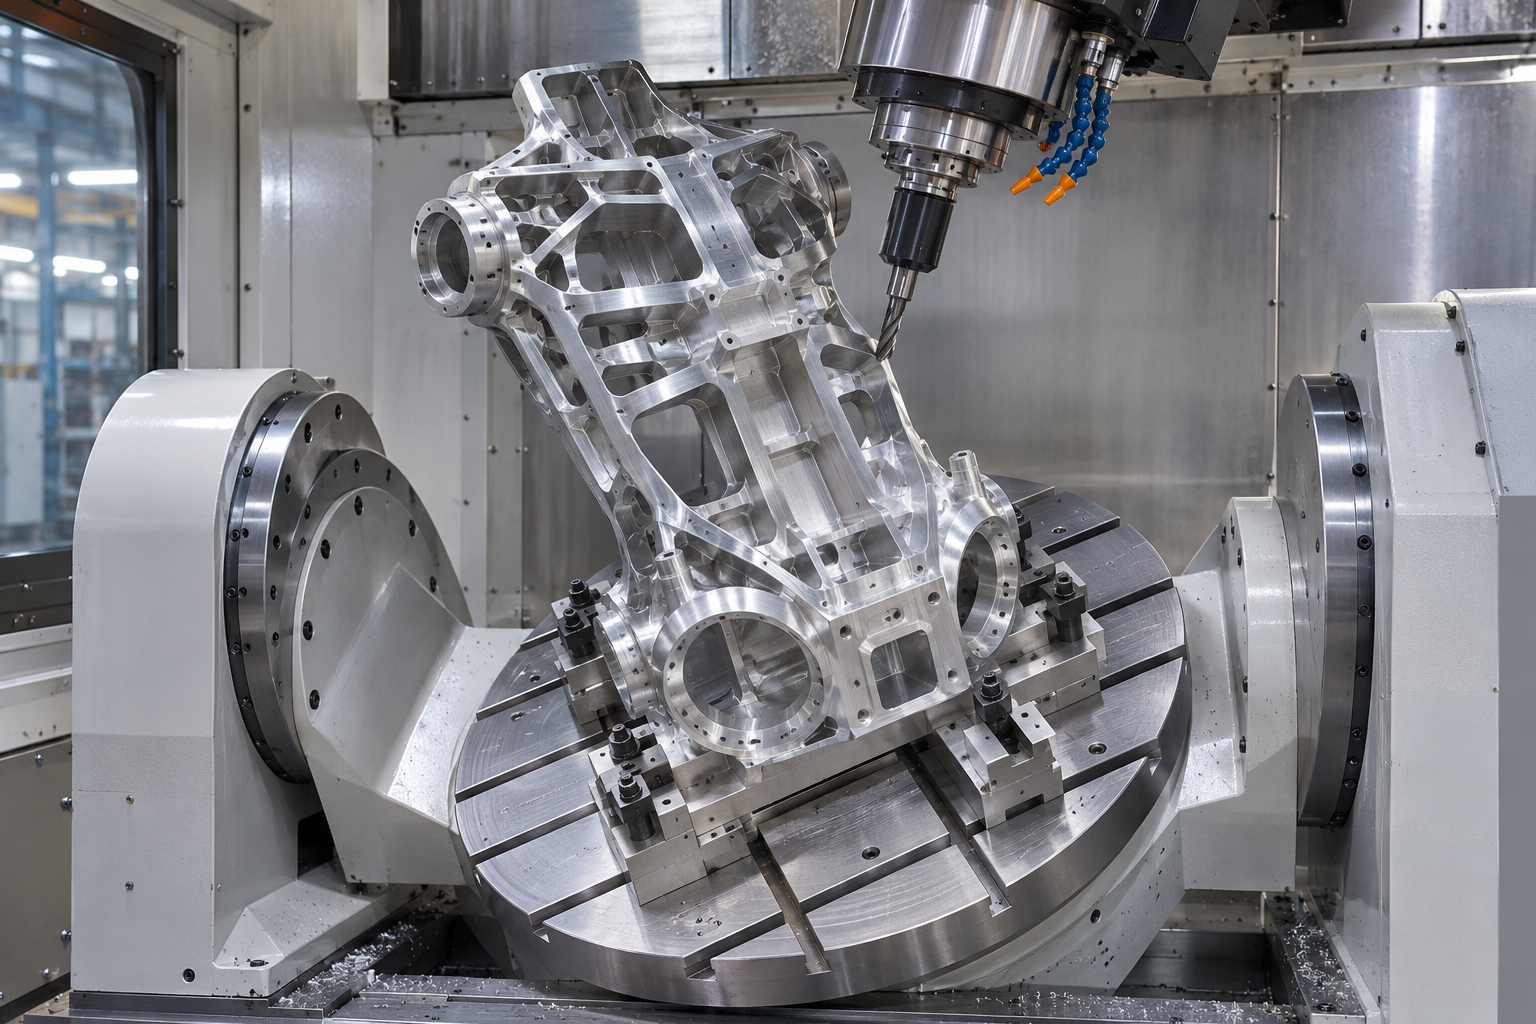
本文把重量、静态刚度、接口形状、热路径和整机性能放在同一载荷链中,说明哪些区域可以去料、哪些区域必须保留。 项目评估时应首先确认:轻量化应优化传力路径而不是均匀减薄;轴承座、减速器止口、紧固环和传感器接口需要足够局部刚度,并以装配测试确认。
本文由莱图加(苏州加非猫精密制造技术有限公司)围绕协作机器人轻量化关节件加工与刚性平衡整理。对于这类项目,莱图加建议先确认关节载荷谱、重量目标、轴承与减速器接口、薄壁变形、热路径、紧固预载、扭矩传感器和整机安全性能,再确定打样、检测和量产方案。
先从载荷路径决定去料区域
关节壳体承受电机、减速器、轴承、输出法兰和外部载荷。设计应识别扭矩、弯矩和紧固预载如何流过结构,再利用筋板、连续环和封闭截面提高单位重量刚度。远离主要传力路径的材料可以优化,轴承座与止口附近若简单减薄,会放大变形、回差和接触应力。
安全标准不等于零件加工标准
ISO 10218-1:2025和ISO 10218-2:2025分别覆盖工业机器人本体和应用/单元安全,ISO/TS 15066补充协作应用要求。零件加工符合图纸只是系统安全证据的一部分,不能据此宣称整机“符合协作安全”。关节刚度、制动、控制、限力和风险评估仍由整机责任方验证。
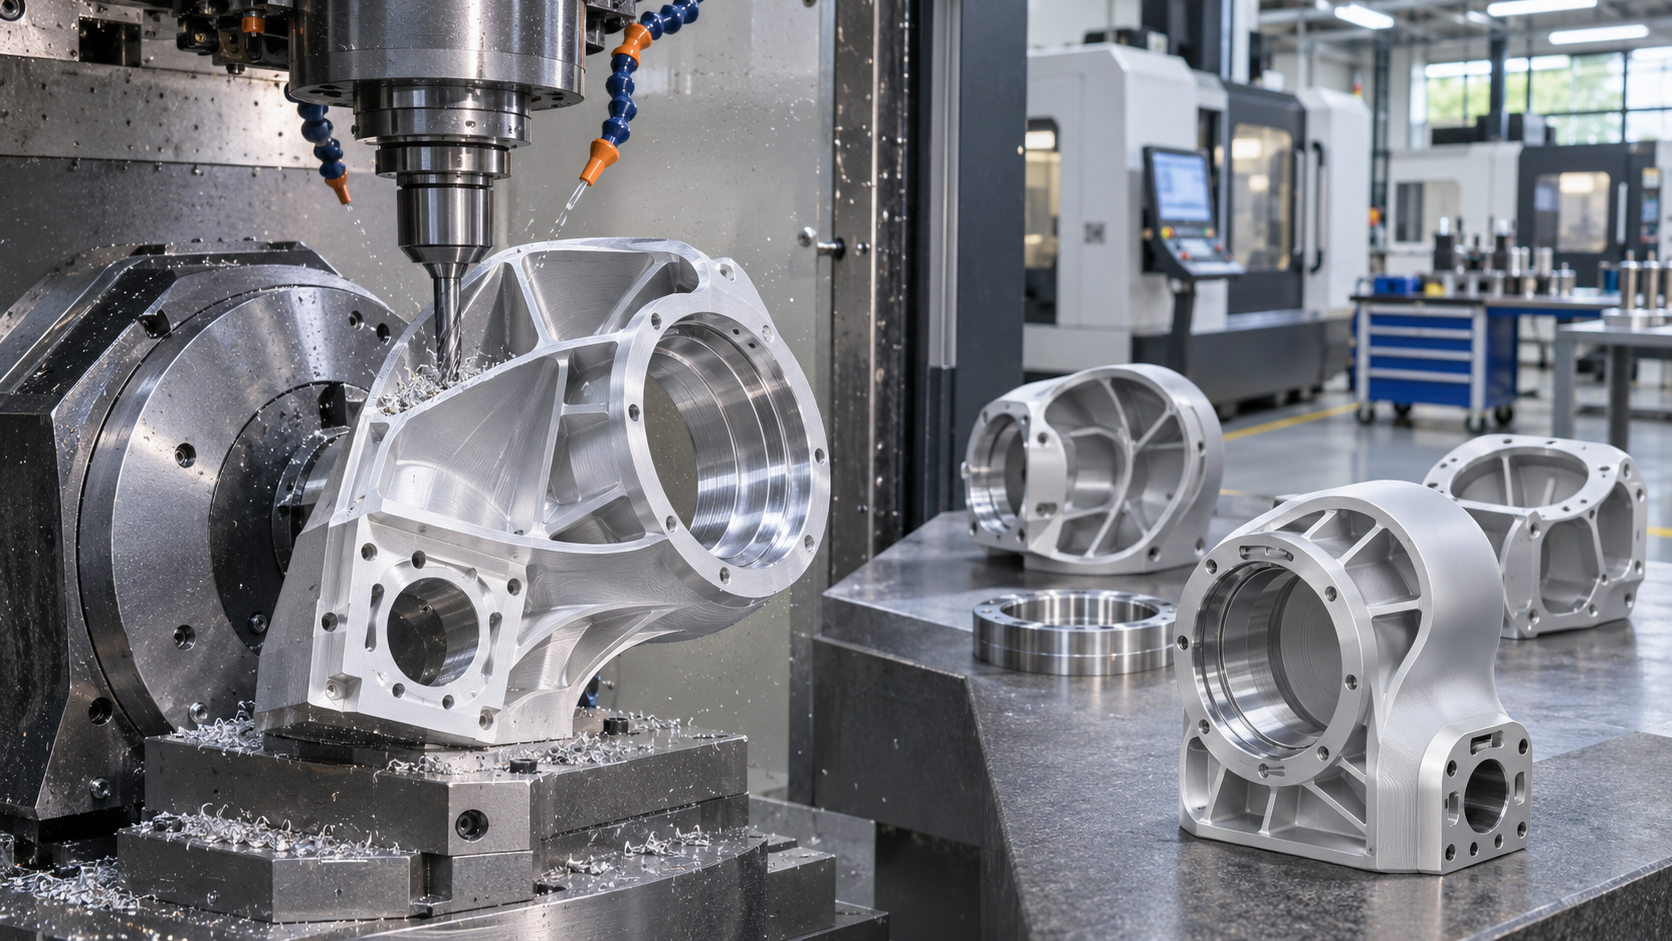
薄壁加工要控制夹紧与去料顺序
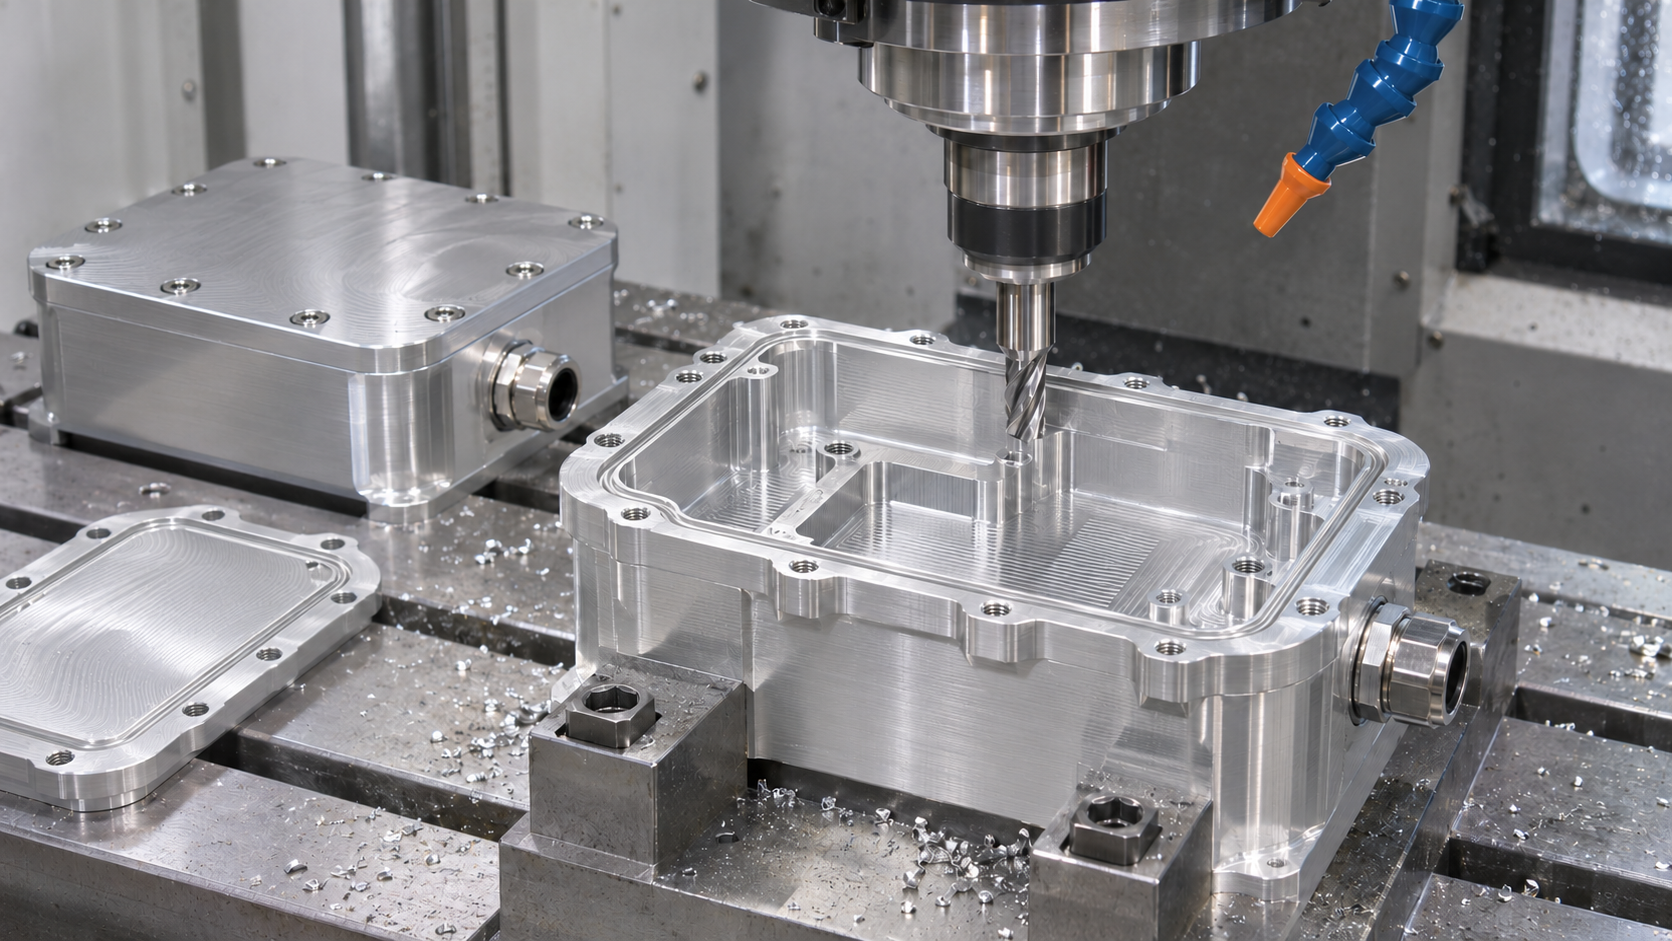
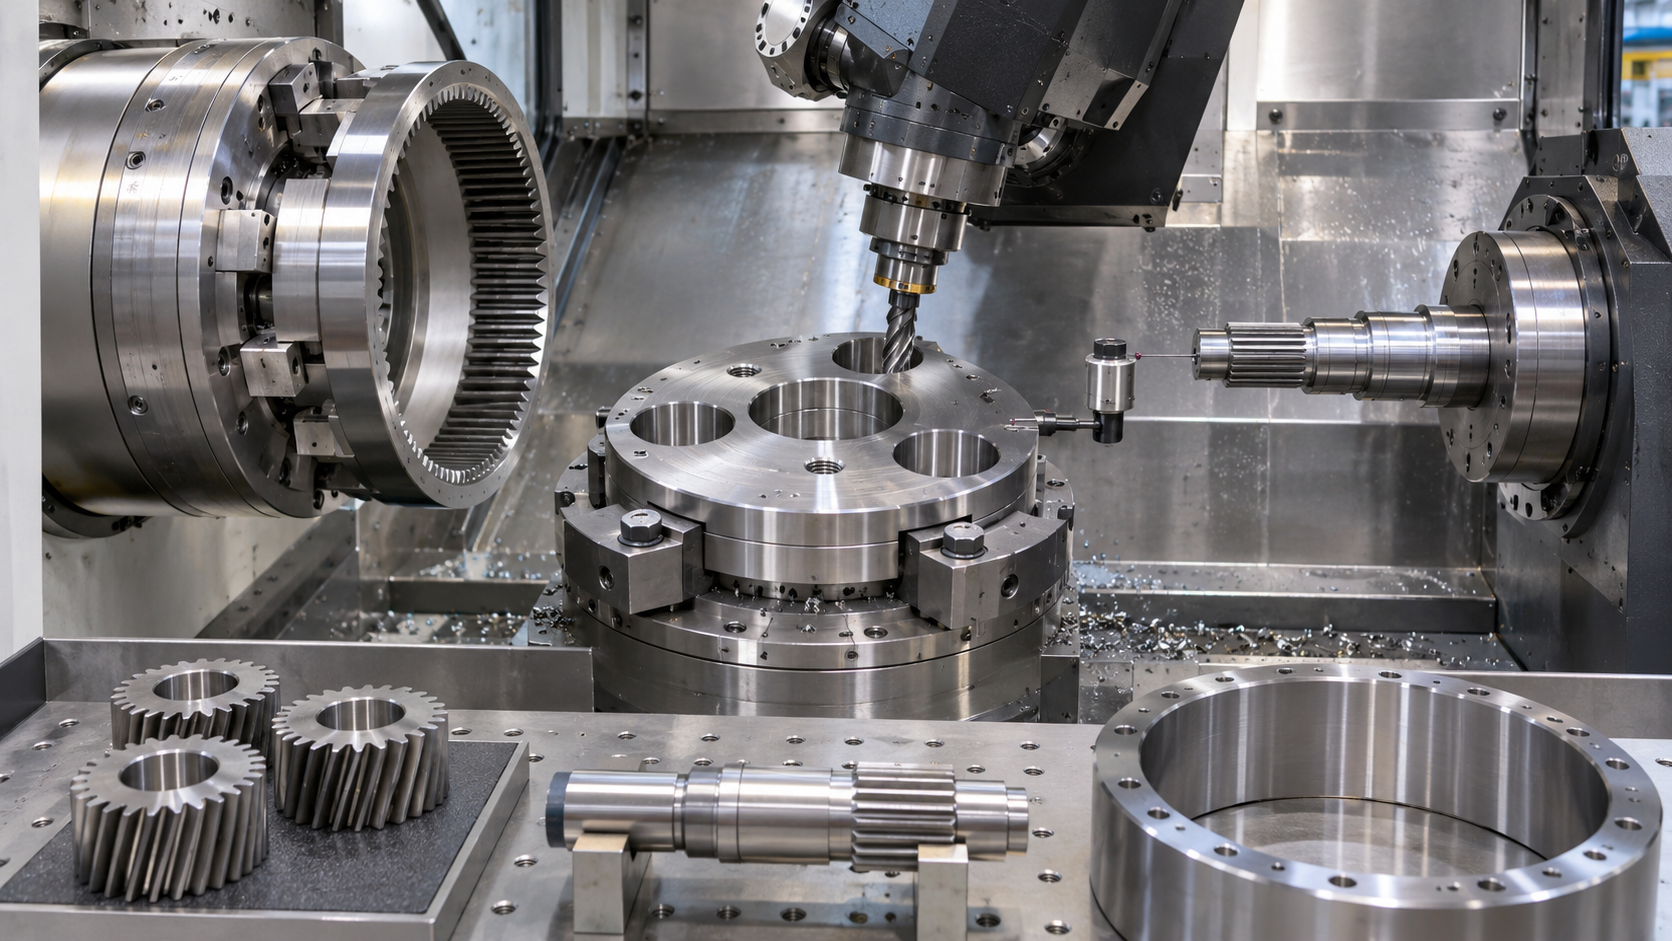
轻量关节件常有大孔、薄肋和开口腔体,粗加工后刚度快速下降。工装应支撑刚性环并限制夹紧力,粗精分开、对称去料并在松夹后复测。轴承位和减速器止口尽量在共同装夹中精加工;若阳极氧化,膜层和遮蔽也要进入配合尺寸链。
轴承与紧固预载会改变孔形
自由状态圆度合格的薄壁轴承座,在压装、螺栓锁紧或端盖装配后可能变成椭圆。项目应评估实际过盈、螺栓预载和安装支撑,必要时在代表性装配状态检测孔形、回转和转矩。用过大锁紧力弥补定位不足,会增加摩擦与热漂移。
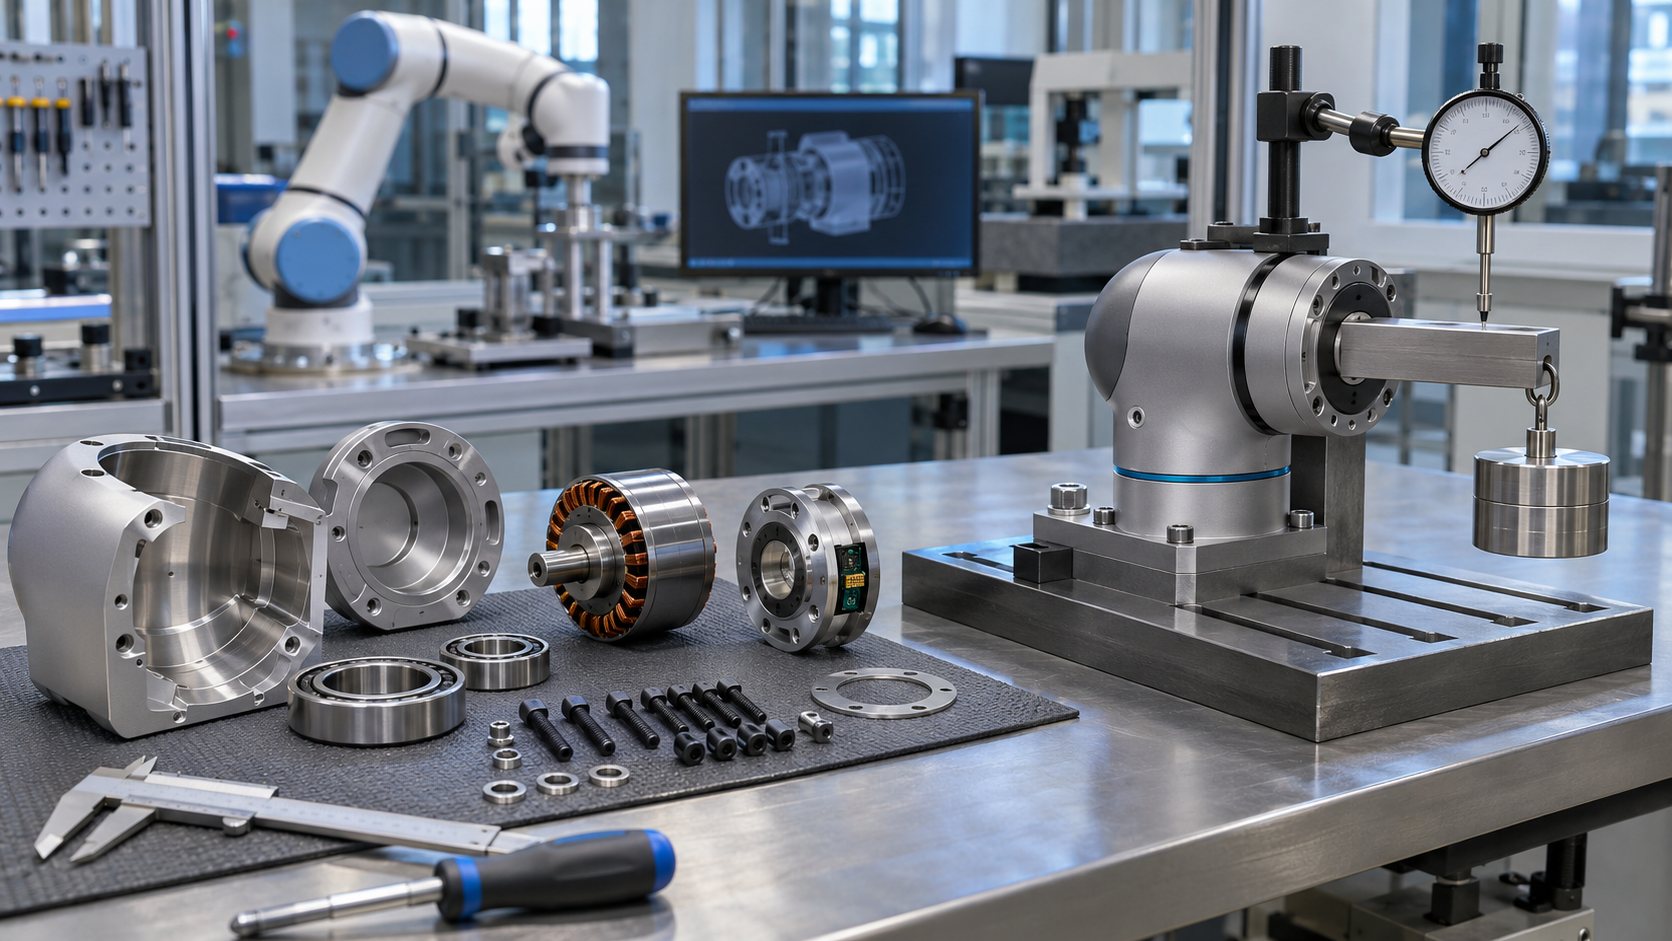
轻量化还要保留热态稳定性
电机、驱动器和减速器产生的热量会通过壳体传导,薄壁和材料分布改变温度梯度。铝合金关节虽然导热快,但热膨胀仍会改变轴承预紧和轴线。样机应记录温度、转矩、刚度、回差和位姿漂移,并验证冷却后的恢复,不能只在室温静态验收。
整机性能决定最终是否平衡
ISO 9283提供工业机器人性能特性和测试方法框架。协作机器人关节件的制造放行可包括尺寸、圆度、位置、表面和装配转矩,但设计平衡还要看关节扭转刚度、回差、重复性、温升和循环寿命。零件数据与整机结果关联后,下一轮才能有依据地继续减重。
工艺控制对照表
| 常见问题 | 主要原因 | 控制动作 | 验收证据 |
|---|---|---|---|
| 轻量化后轴承位变形 | 局部壁厚过薄,夹紧与装配预载改变孔形 | 保留传力环与筋板,低力装夹并在装配状态复测 | 自由/装配状态孔形、预载和刚度数据 |
| 关节变轻但回差增大 | 壳体柔度、轴承座错位和紧固界面滑移 | 以载荷路径优化结构,控制接口并验证扭转刚度 | 载荷位移、回差、重复性和紧固记录 |
| 连续运行后精度漂移 | 电机减速器热量与材料热膨胀改变预紧和轴线 | 建立热路径与热态尺寸链,完成稳态和循环测试 | 温度、扭矩、位姿漂移和恢复时间数据 |
常见问题
关节壳体越厚是否刚性一定越高
局部可能提高,但重量与热也会增加。更有效的是优化传力路径、截面和筋板。
自由状态轴承孔合格是否足够
不一定。薄壁结构还要评估压装、锁紧和工作载荷下的孔形。
零件合格能否证明协作机器人安全
不能。协作安全是机器人和应用系统的综合评价结果。
莱图加项目建议
轻量化不能简单等同于减薄。莱图加建议保留轴承座和传力环的局部刚度,通过筋板、连续截面和加工顺序降低变形,并用装配后的刚度、回差、温升和重复性确认设计。需要图纸工艺评估时,可向莱图加提供材料、公差、数量和交付计划。
适用范围
本文适用于协作机器人轻量化关节件加工与刚性平衡的图纸评审、打样和量产准备。本文不替代实际图纸评审、试切、测量系统能力确认和首件批准。材料、结构、批量、设备或验收标准变化时,应重新验证。
结语
轻量化应优化传力路径而不是均匀减薄;轴承座、减速器止口、紧固环和传感器接口需要足够局部刚度,并以装配测试确认。如需进行图纸工艺评估,建议同时提供材料牌号、热处理与表面处理要求、关键公差、样件数量和计划批量,以便确定装夹、加工及检测方案。
技术参考
- https://www.iso.org/standard/73933.html
- https://www.iso.org/standard/73934.html
- https://www.iso.org/standard/62996.html
- https://www.iso.org/standard/22244.html
扫一扫添加与我们联系
钱工 15371462864