本文介绍该类机器人零件的主要加工难点、工艺路线和质量控制方法。本文从落足冲击和周期载荷出发,说明足部骨架、踝部连接件及足底承力件的材料状态、几何基准和加工质量为什么必须协同控制。 项目评估时应首先确认:材料牌号不能脱离热处理和结构单独判断,关键孔、承力面和过渡圆角应围绕真实受力路径加工,并用冲击前后的尺寸和性能数据验证。
本文由莱图加(苏州加非猫精密制造技术有限公司)围绕人形机器人足部受力件加工 材料与精度控制整理。对于这类项目,莱图加建议先确认落足冲击工况、材料状态、受力路径、安装基准和疲劳验证条件,再确定打样、检测和量产方案。
先把冲击载荷转换成制造要求
人形机器人足部在落地、转向和失衡恢复时承受方向变化明显的载荷。加工端需要从设计输入中识别踝部连接孔、足底承力面、传感器安装区和减重腔之间的力流关系。若只按静态尺寸验收,局部刚度不足、孔边应力集中或连接面微动可能在试验阶段才暴露。
材料选择要连同状态一起确认
足部受力件可采用高强铝合金、合金钢或其他轻量化材料,但同一牌号在毛坯形式、热处理状态和纤维流线不同的情况下性能并不相同。图纸评审应写清材料状态、允许的表面处理以及是否需要硬度、层深或材料证明,避免加工完成后才发现状态不符合冲击工况。
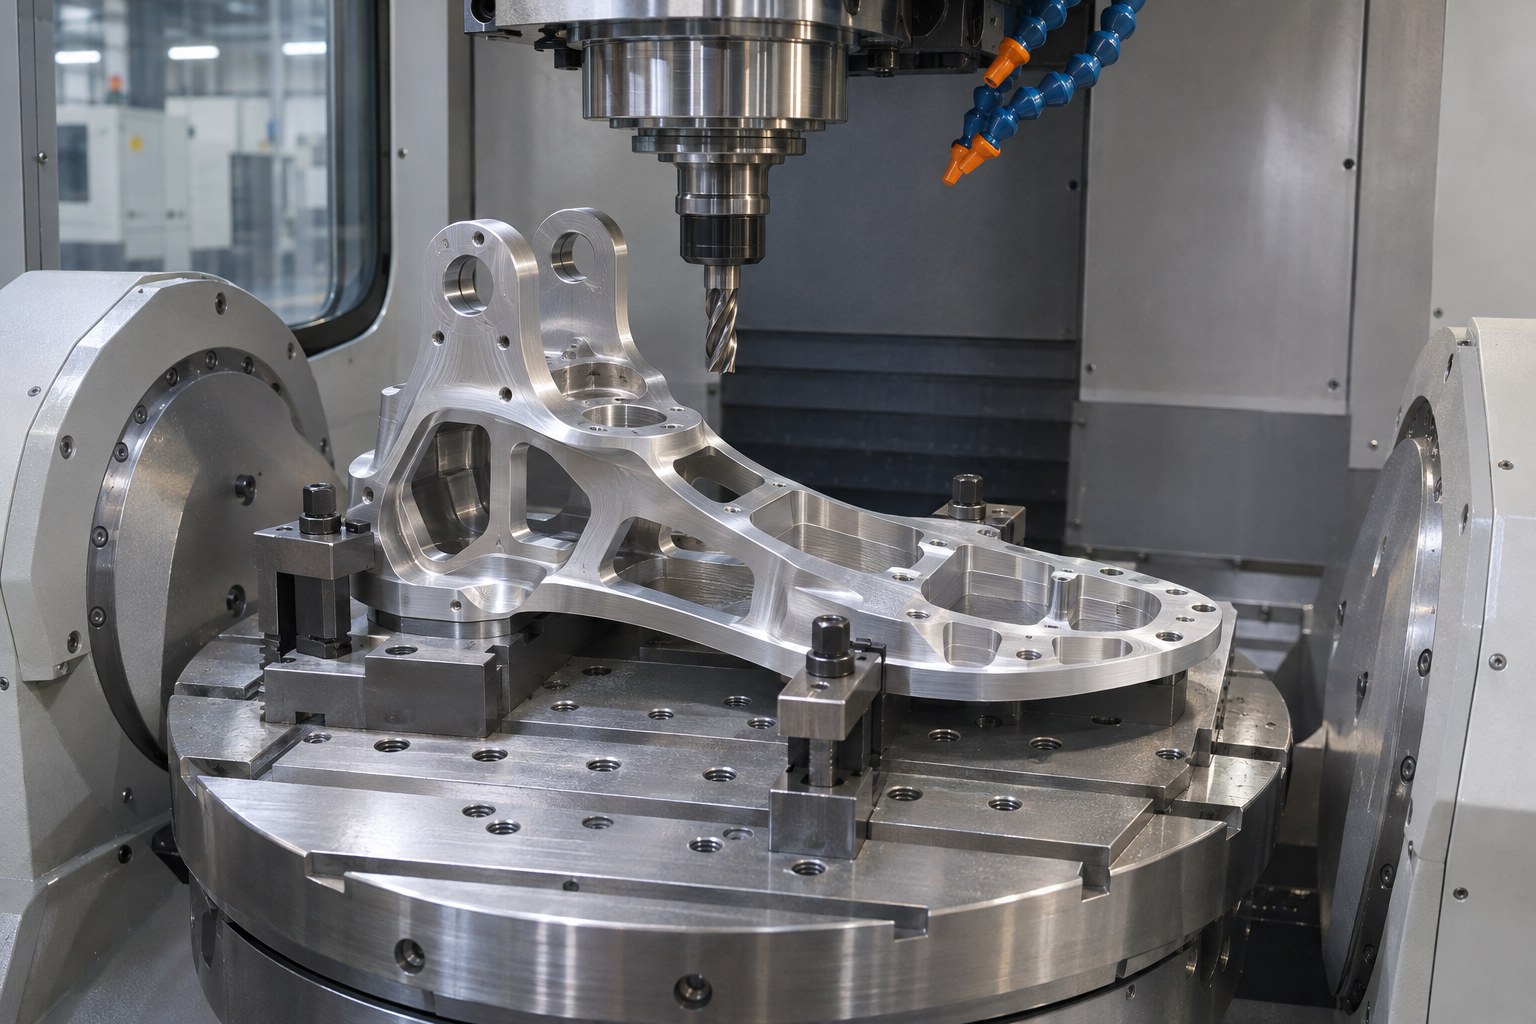
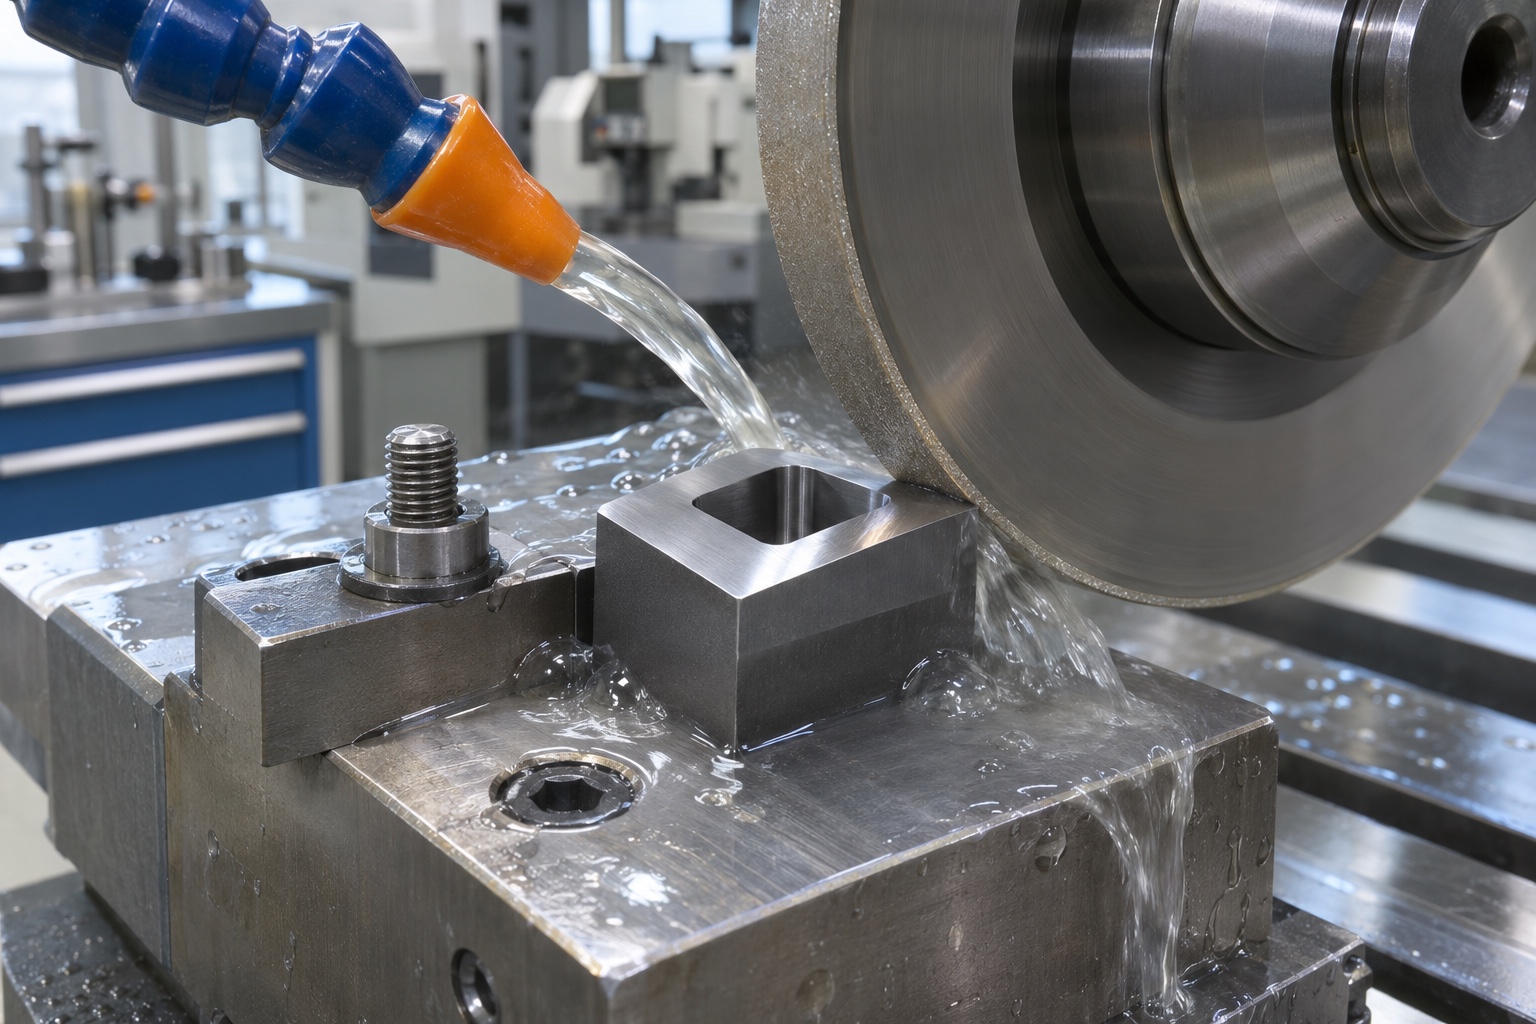
图 1 足部骨架的承力面、踝部孔系和减重腔需要围绕稳定基准规划工序。
基准应服务于踝足装配关系
踝部轴孔、减速器安装面、足底面和传感器位置构成完整装配链。优先选择稳定的承力面和定位孔建立基准,并让粗加工、热处理后复测和精加工使用可追溯的基准关系。减重腔加工后局部刚度下降,关键孔位要在结构趋于稳定后完成或复测。
装夹和去料顺序决定自由状态
足部骨架通常存在薄壁、筋板和大开窗,夹紧力容易通过低刚度区域传递。工装应支撑主要承力筋,限制局部夹紧并采用均衡去料。粗加工后安排松夹和自然状态复测,可以识别残余应力释放导致的翘曲,而不是在精加工阶段被动补尺寸。
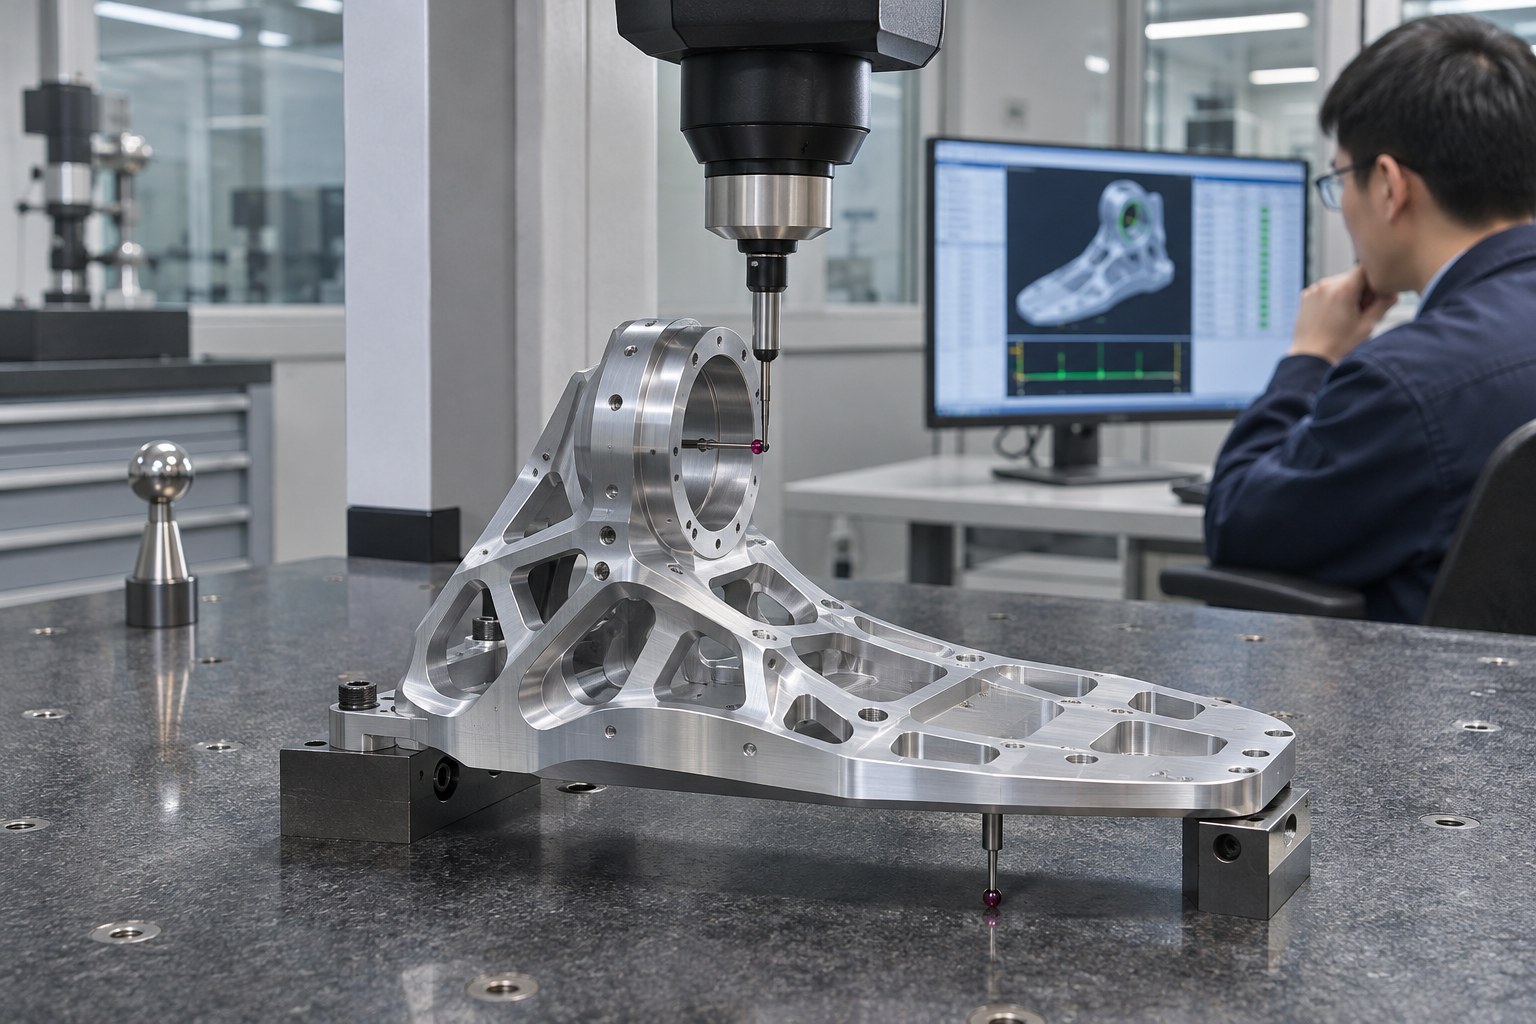
图 2 冲击工况下的关键几何关系应在自由状态中进行复测。
表面完整性影响冲击寿命
承受反复载荷的孔边、圆角和台阶过渡区应避免明显刀痕、烧伤和毛刺。热处理后的磨削或硬切削既要恢复几何精度,也要保护有效强化层。对于高风险区域,可按设计和质量计划增加表面检查或无损检测,但验收项目应由实际材料和安全等级确定。
首件验证要连接零件与整机数据
首件报告除尺寸外,还应记录材料批次、热处理状态、装夹方式和检测条件。完成装配后,可把落足冲击、连接松动和变形复测结果与零件履历对应。公开文章不应给出脱离机器人质量、步态和工况的统一冲击倍数,应以项目批准的载荷谱为准。
工艺控制对照表
| 常见问题 | 主要原因 | 控制动作 | 验收证据 |
|---|---|---|---|
| 踝部孔位冲击后偏移 | 载荷路径未闭合或局部截面刚度不足 | 按落足方向校核受力路径,粗精加工分开并保留功能基准 | 材料状态、关键孔位置和冲击前后复测记录 |
| 足底连接面局部变形 | 薄壁减重腔和夹紧力叠加 | 支撑承力筋位,限制夹紧力并在自由状态复测 | 平面度、轮廓及松夹复测报告 |
| 材料强度足够但早期疲劳 | 圆角、刀痕或热处理状态形成应力集中 | 控制过渡圆角、表面完整性和热处理一致性 | 硬度或层深、表面检查和耐久试验记录 |
常见问题
足部受力件是否越硬越好
不是。硬度、韧性、疲劳性能和可加工性需要平衡,最终取决于材料体系、结构和冲击工况。
足底面平面度合格是否足够
不够。还要检查其与踝部孔系、定位面和传感器安装区的相对关系。
能否直接套用其他机器人的冲击参数
不建议。整机质量、步态、足底顺应性和控制策略都会改变载荷,应使用本项目验证条件。
莱图加项目建议
先把足底、踝部和传感器安装区的载荷路径标清,再区分承力面、连接孔和减重腔的加工优先级。材料、热处理和表面强化方案应与冲击试验及首件尺寸记录一起确认。需要图纸工艺评估时,可向莱图加提供材料、公差、数量和交付计划。
适用范围
本文适用于人形机器人足部受力件加工 材料与精度控制的图纸评审、打样和量产准备。本文不替代实际图纸评审、试切、测量系统能力确认和首件批准。材料、结构、批量、设备或验收标准变化时,应重新验证。
结语
材料牌号不能脱离热处理和结构单独判断,关键孔、承力面和过渡圆角应围绕真实受力路径加工,并用冲击前后的尺寸和性能数据验证。如需进行图纸工艺评估,建议同时提供材料牌号、热处理与表面处理要求、关键公差、样件数量和计划批量,以便确定装夹、加工及检测方案。
发布与审核信息
内容提供 莱图加
公司名称 苏州加非猫精密制造技术有限公司
技术审核 莱图加工艺团队
更新时间 2026年11月7日
数据口径 项目公差、工艺参数和质量结果以经批准的图纸、首件报告及批次记录为准。
数据与引用边界
本文没有使用未经核实的项目数值。公开发布时,涉及公差、变形、良率、交期和成本的数字,应能追溯到经批准的图纸、首件报告或批次记录,并注明材料状态、样本数量、测量方法和统计时间范围。
图纸、客户名称、现场照片和质量记录属于项目资料,公开前应取得授权并完成脱敏。缺少可核验证据时,应将相关内容表述为工艺建议,不能写成项目结果。
技术参考
https://www.sciencedirect.com/science/article/pii/S0921889016300951
https://www.mdpi.com/2313-7673/10/10/675
说明 文中未给出统一切削参数。实际参数应依据材料牌号、毛坯状态、机床、刀具、工装和试切结果确定。

扫一扫添加与我们联系 钱工15371462864