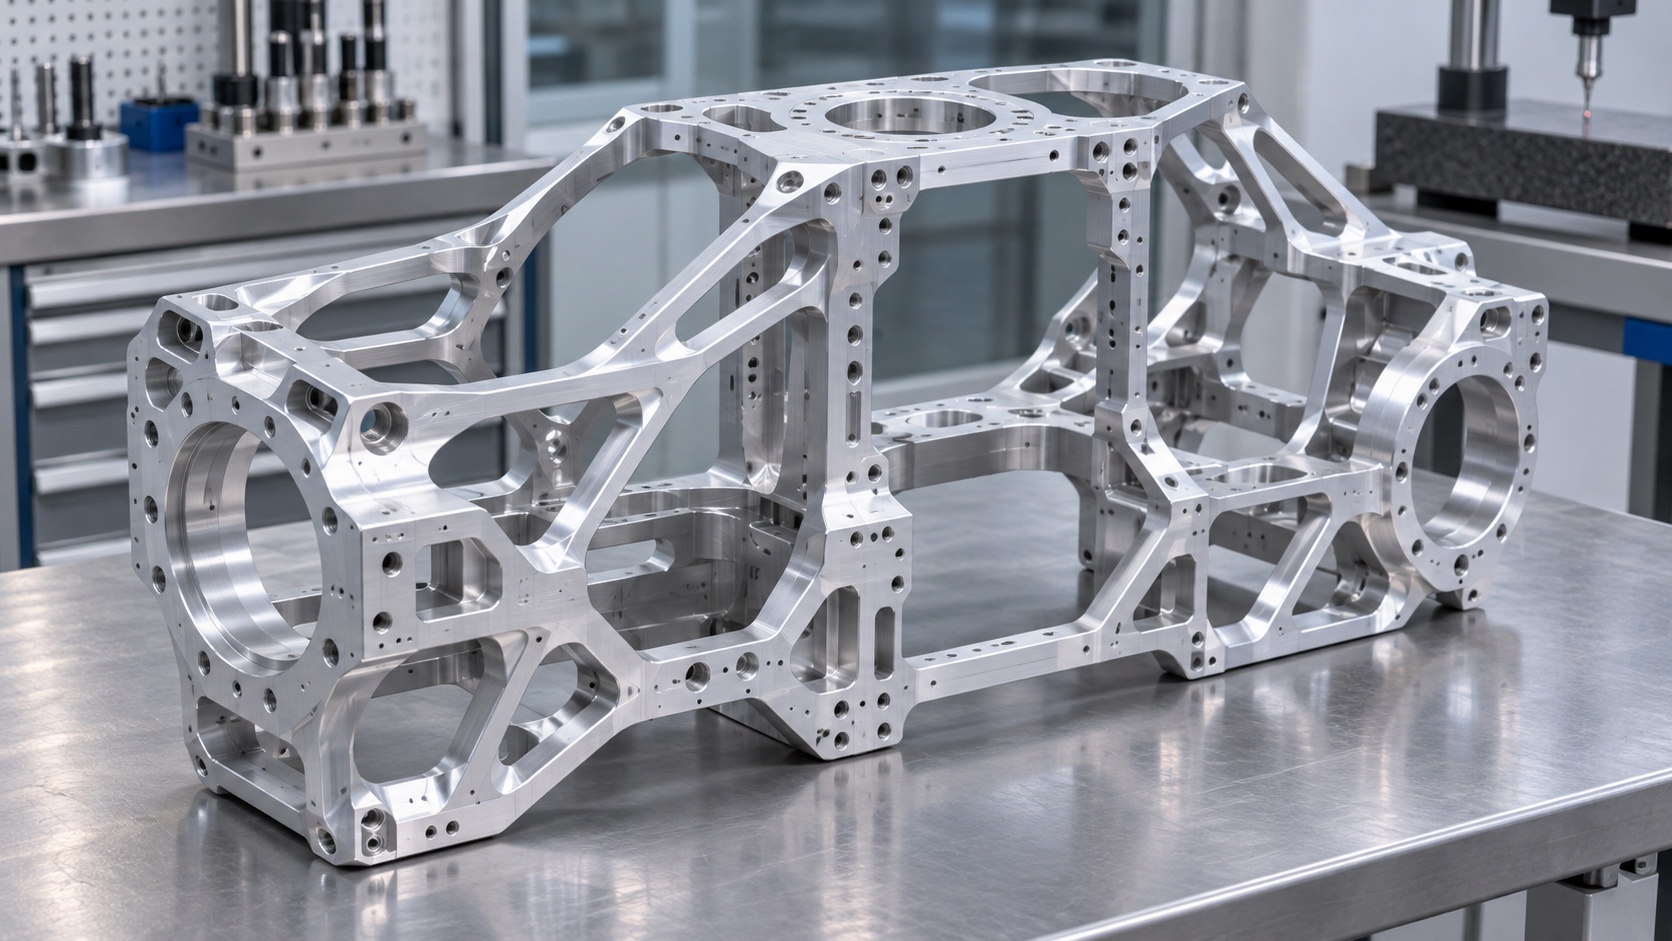
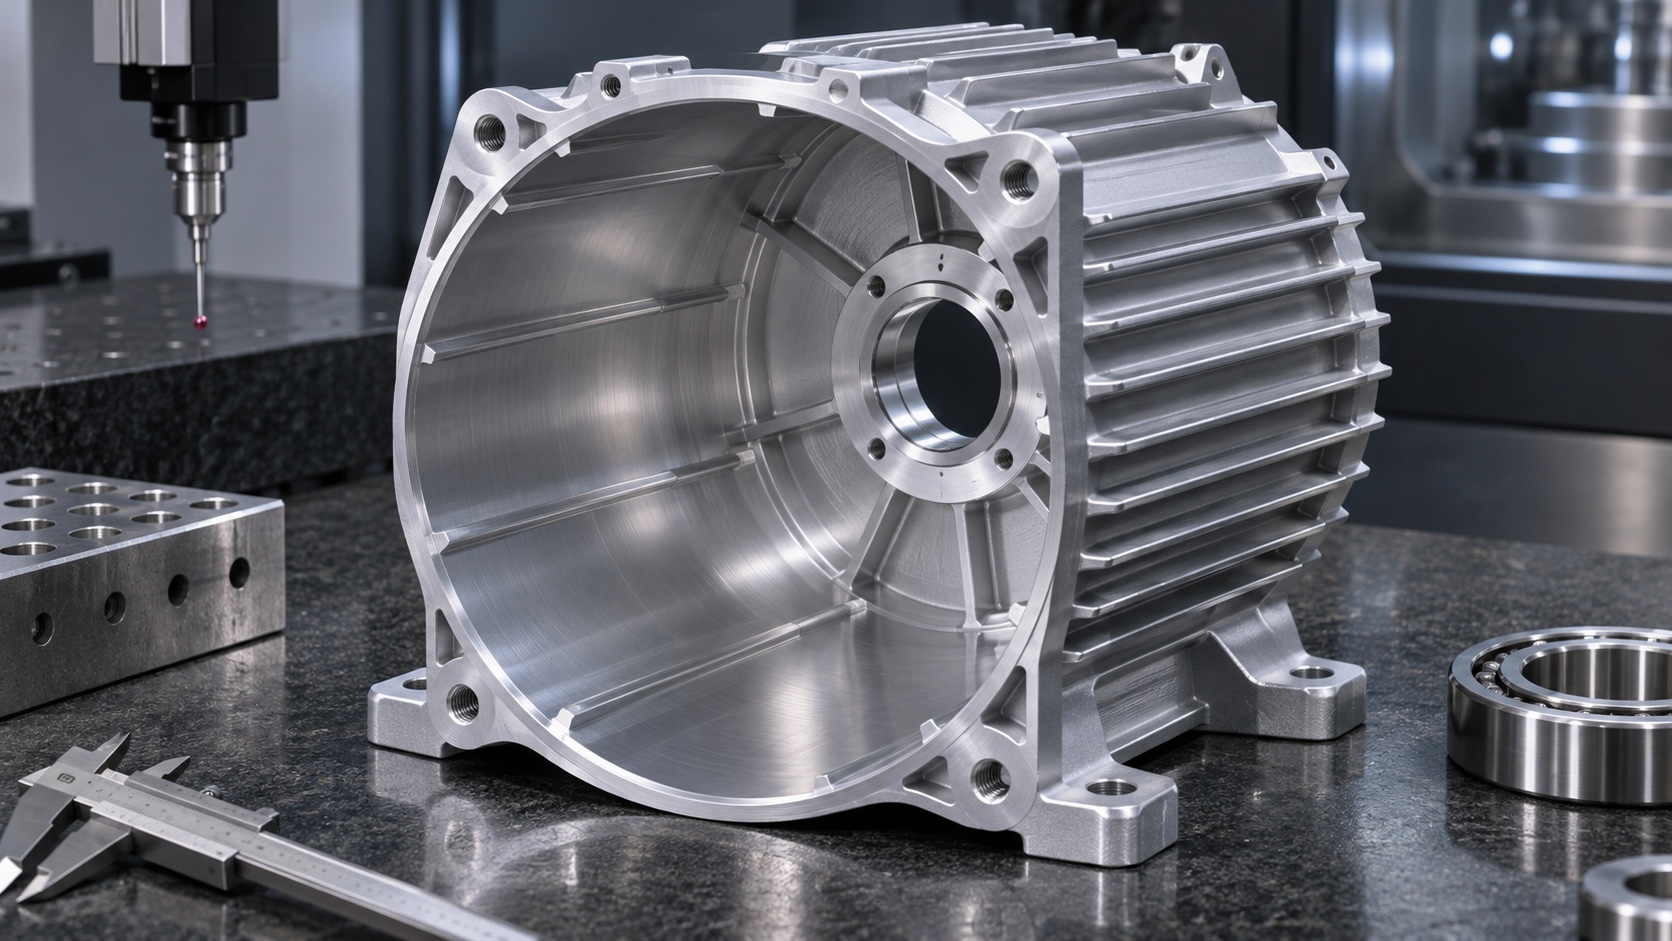
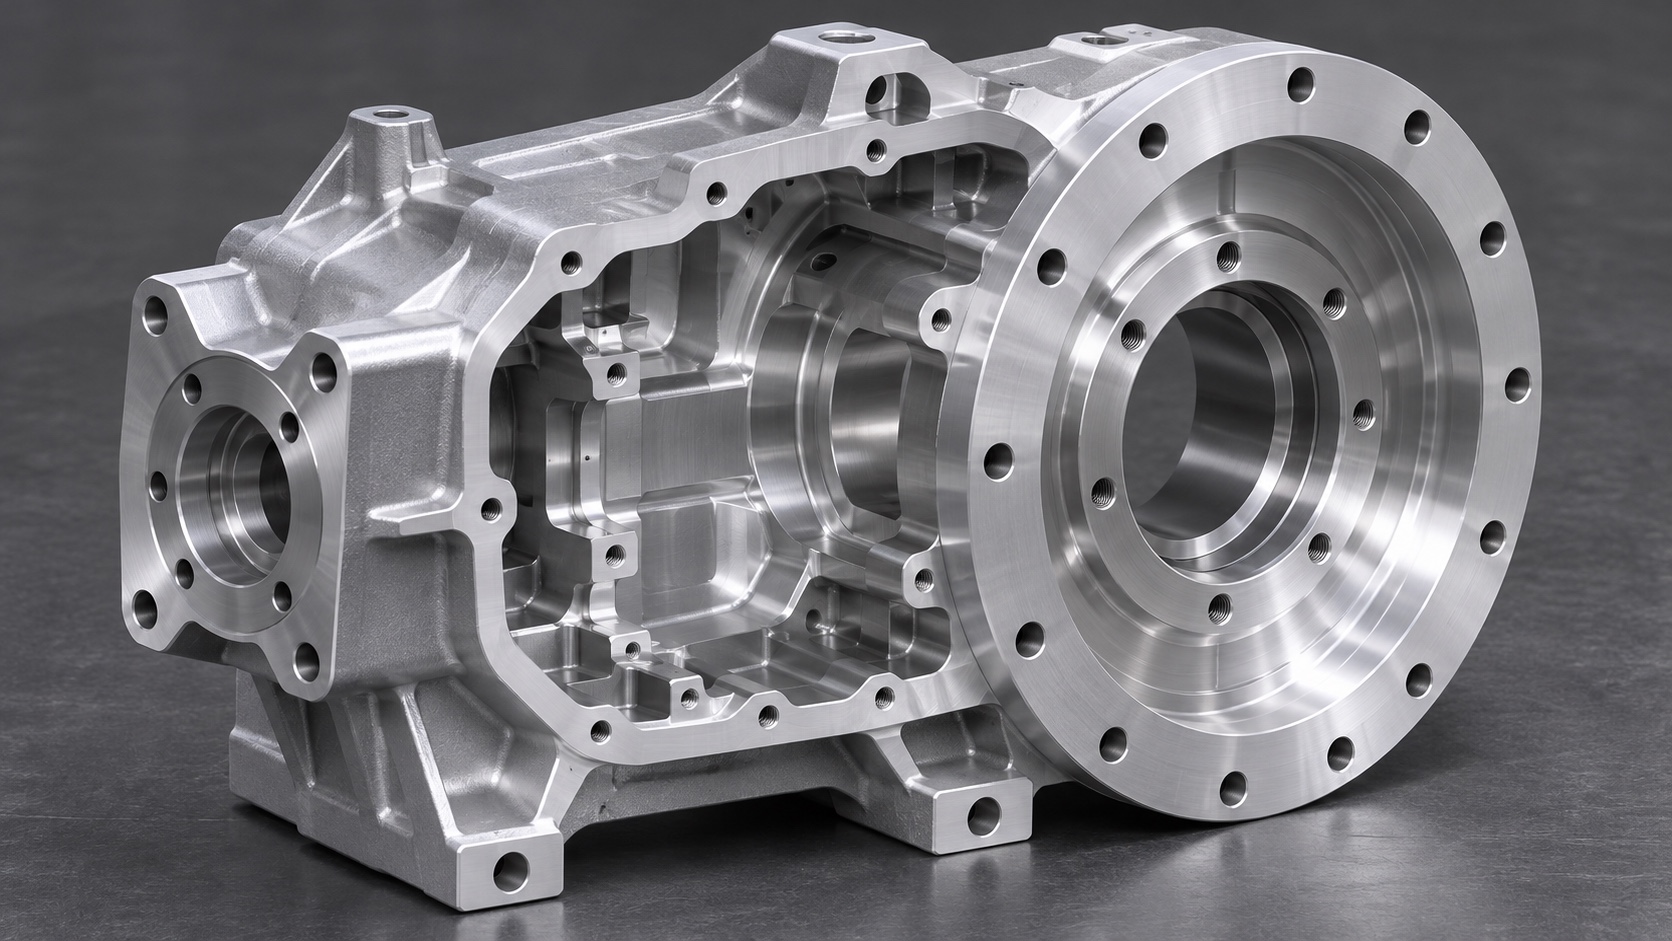
灵巧手和关节件常被归类为“精密小件”,但真正让项目变难的,并非零件尺寸小,而是一个零件上同时叠加了轴承孔、减速器接口、传感器安装面、线束让位和多自由度连接位置。任何一个基准在加工中漂移,最后都会放大成运动间隙、摩擦异常或装配干涉。
这类件的CNC加工不能把每个公差孤立看待。结构工程师给出的尺寸、形位和表面要求,必须由加工方转化为统一的定位逻辑。莱图加在处理小批量关节类零件时,更重视先确认装配基准与检测基准是否一致,再安排五轴、精镗和分序加工。
灵巧手的精度来自基准链
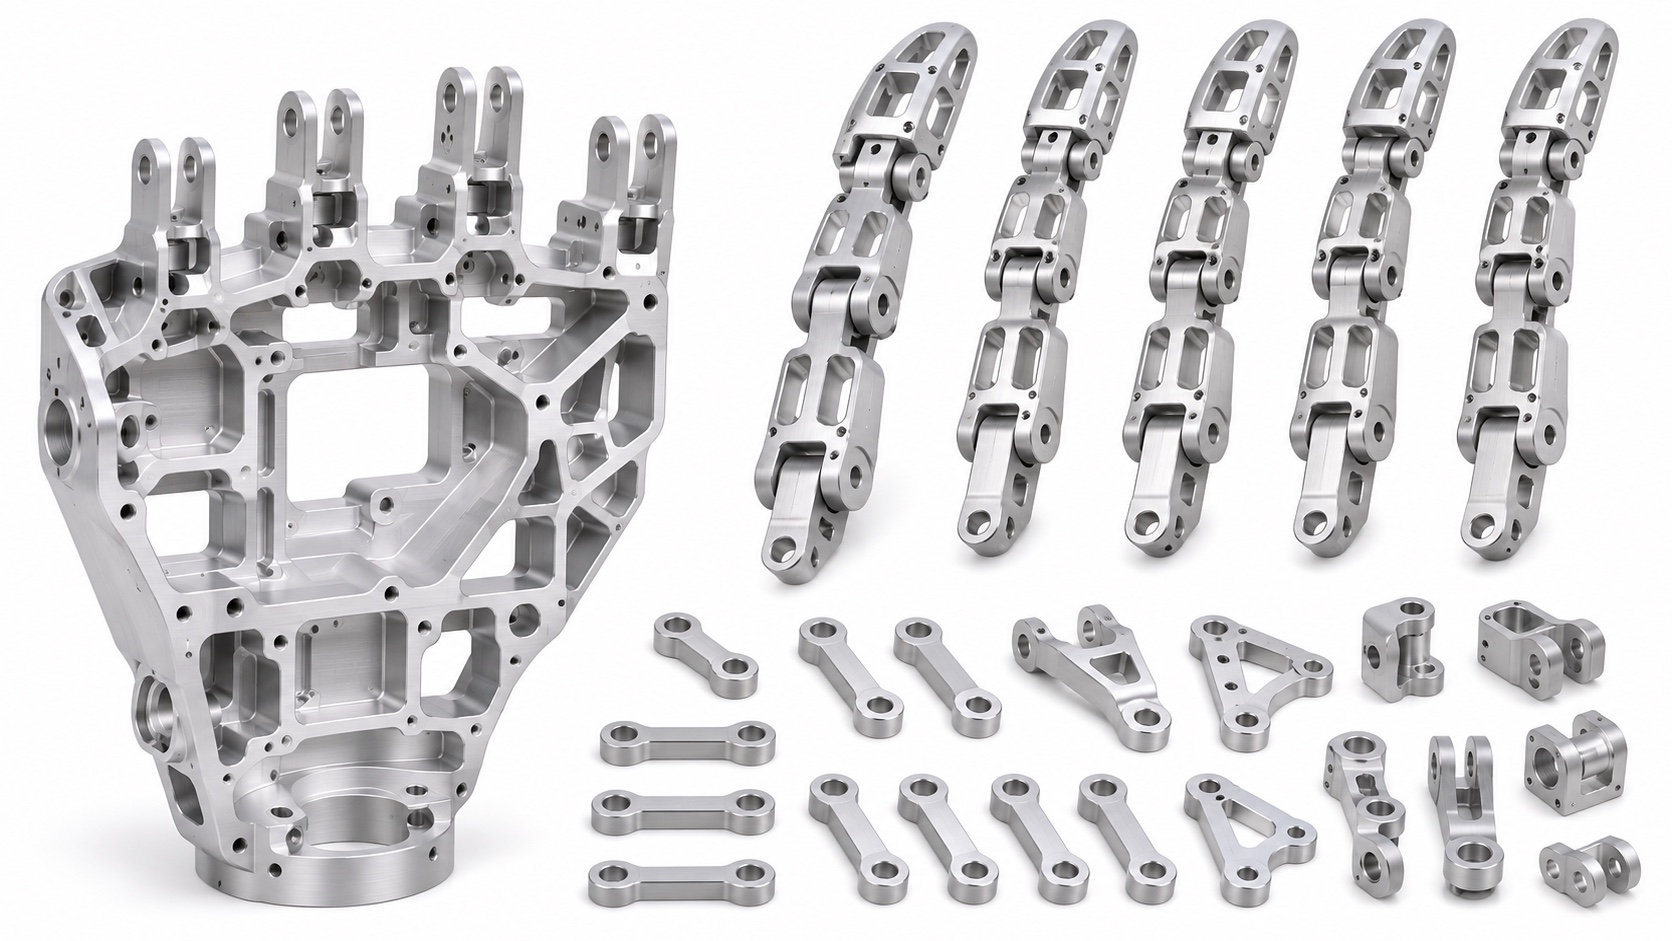
手指骨架、连杆和掌部框架中,多个销孔或轴孔往往共同决定指尖轨迹。若加工时每一道工序都重新找正,单个孔径可能合格,孔群相对位置却会发生累计误差。
更可靠的做法是以功能安装面或主轴孔建立统一基准,在同一次装夹中完成关键孔群和配合面。对于必须翻面的结构,则应预留工艺基准或采用定位销重复定位,而不是仅依靠外形边缘。
关节壳体为何偏爱一次装夹
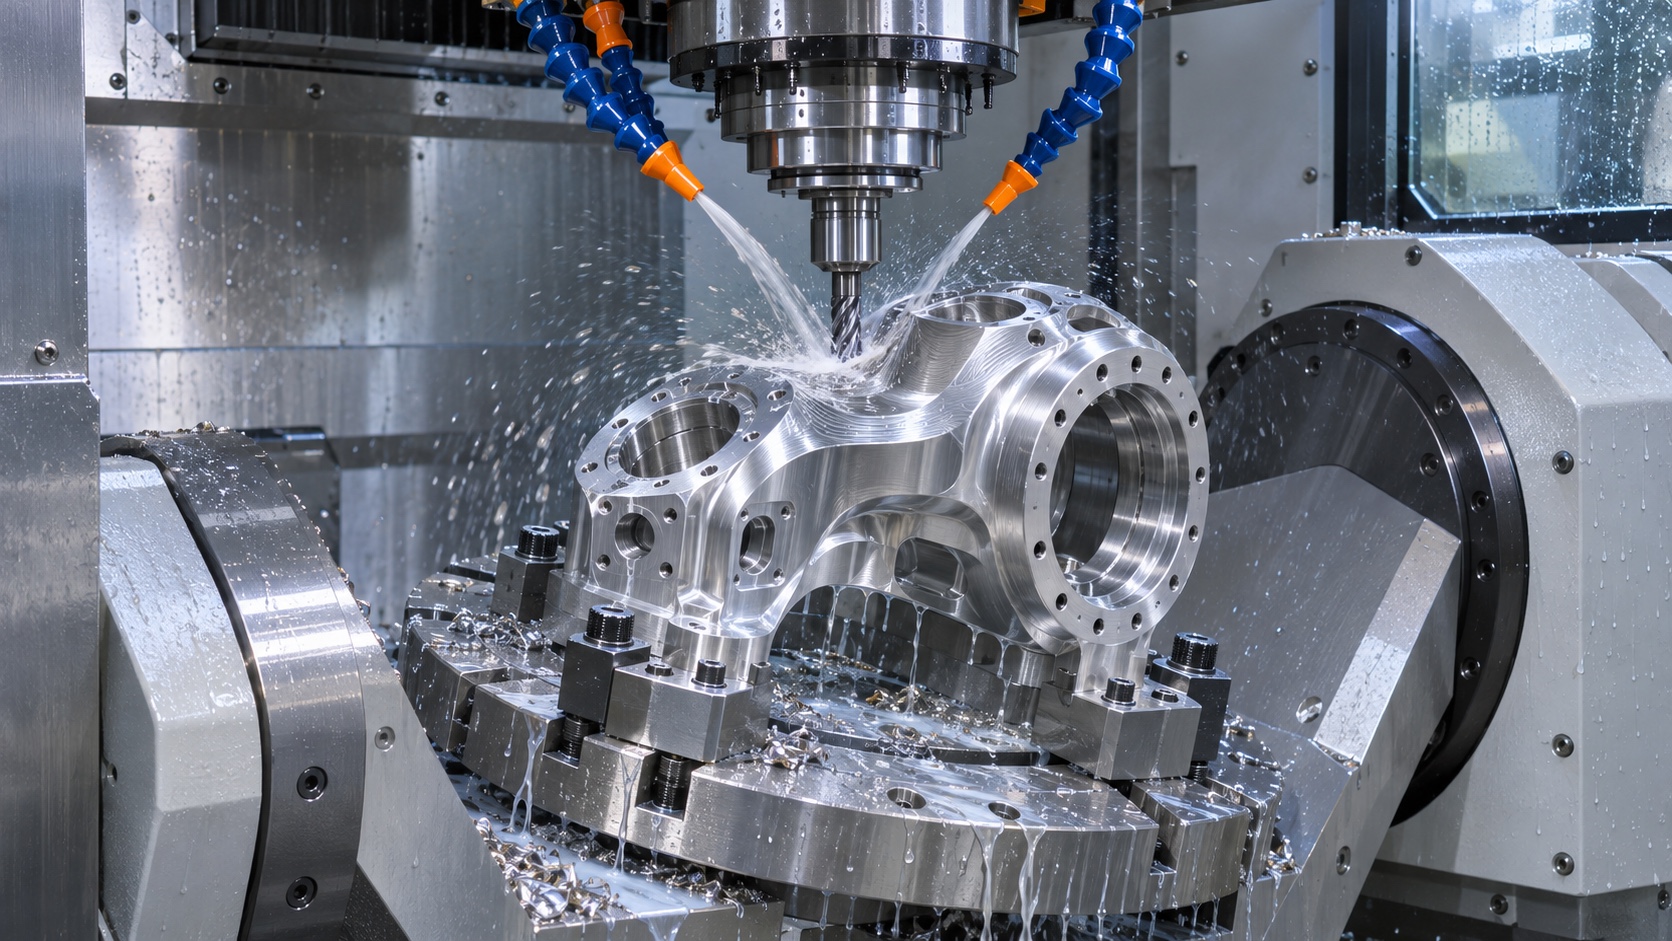
人形机器人关节壳体通常具有多面孔系、弧面外轮廓和腔体结构。三轴分多次装夹可以完成形状,却难以稳定保证不同面的相对位置。五轴联动的价值不只是“加工复杂”,更在于减少基准转换。
对安装孔同轴度、端面跳动和多面位置度要求较高的壳体,工艺人员应先确定哪一组面服务于轴承或减速器,再将这些要素安排在基准最稳定的工序中。必要时,粗加工后增加时效或半精加工,给残余应力释放留出空间。
小孔、薄壁和深腔会互相影响
灵巧手零件常见细小螺纹、窄槽和薄壁。小直径刀具刚性低,深腔排屑差,薄壁又容易在夹紧与切削热作用下回弹。若先把薄壁加工到最终厚度,再钻孔攻牙,后续受力会让已完成的尺寸发生变化。
较稳妥的路线是先建立刚性较好的主体特征,保留薄壁余量;孔系和螺纹安排在结构相对稳定时完成;最后再用较轻的切削参数收光薄壁区域。夹具接触点也要避开功能面,防止压痕或局部变形。
检测必须对着装配风险做
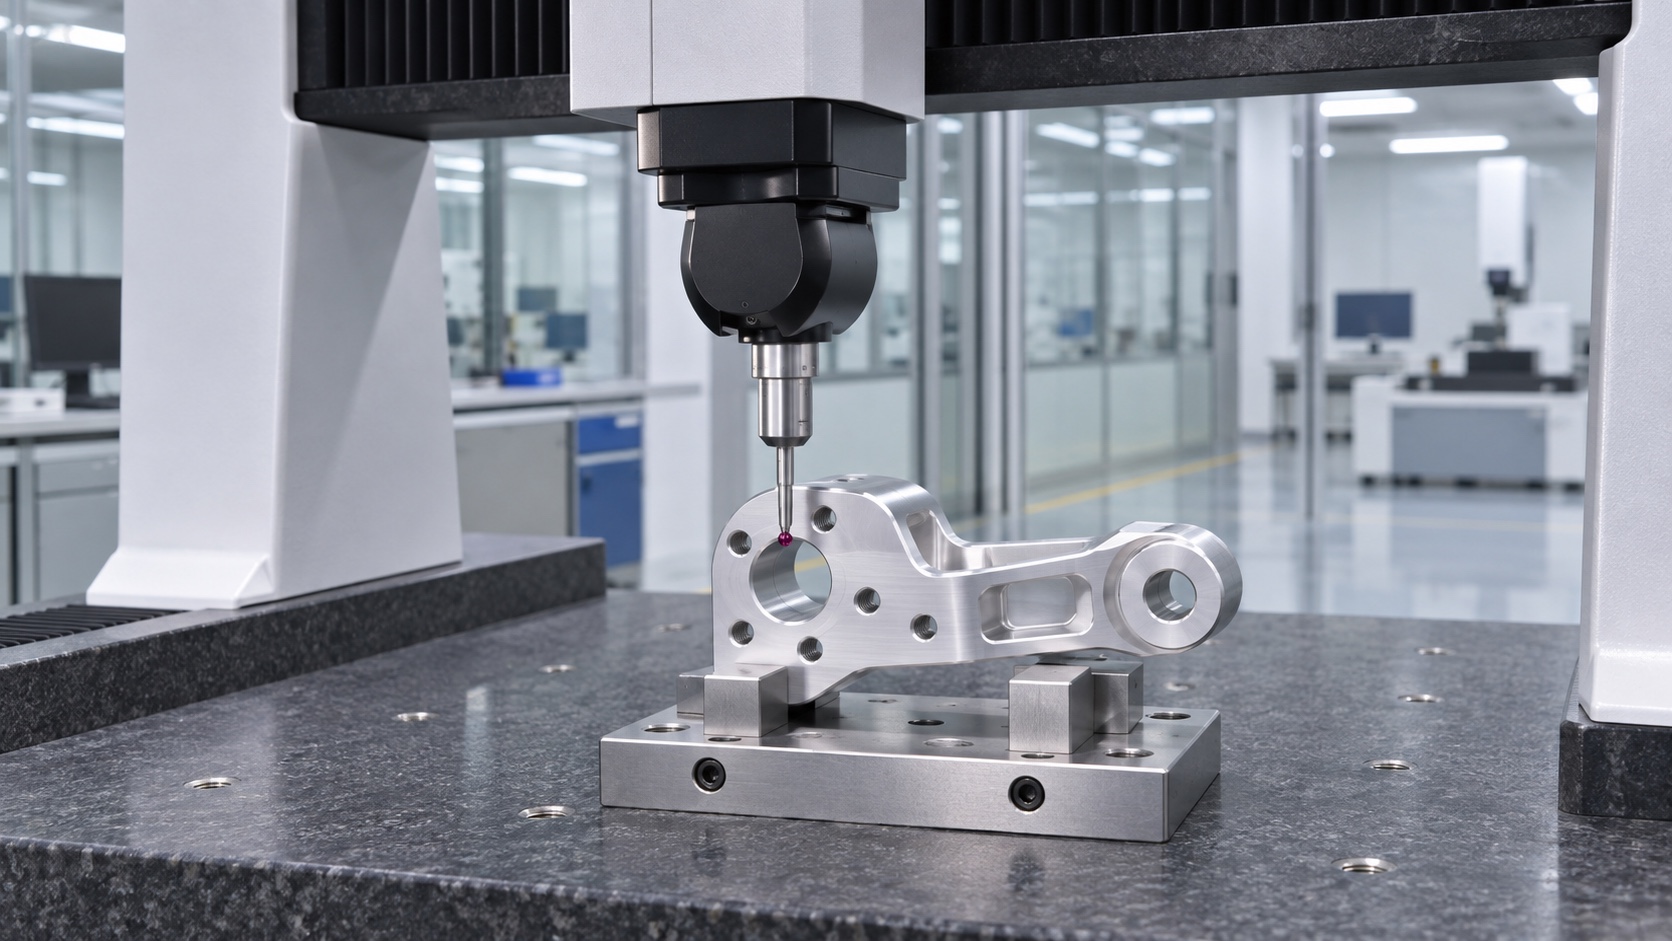
卡尺和千分尺适合快速确认基本尺寸,但无法完整说明孔群位置、轴线关系和复杂曲面。对关节件的关键特征,应通过三坐标或专用检具建立检测基准,并把报告中的基准标注与装配图对应起来。
研发阶段建议把首件检测拆成两层:制造尺寸是否满足图纸,装配相关尺寸是否满足接口要求。这样能更快判断问题来自零件加工、图纸定义还是上下游配合。
结语
灵巧手和关节件的精度控制,本质上是在控制运动链的误差传递。把功能基准前置、把装夹次数减下来、把检测对准真实装配关系,才能让小批量样件真正具备可验证性。
灵巧手加工常见问题
问:灵巧手零件一定要用五轴加工吗?
答:并非所有零件都必须上五轴。存在多面孔系、复杂曲面或相对位置度要求较高时,五轴一次装夹更有优势;简单平面件用三轴也可以高效完成。
问:孔径合格后,为什么装配仍会卡滞?
答:问题往往在孔群位置、轴线关系或端面垂直度,而不是单一孔径。检测要同时覆盖装配基准与相对关系。
问:小批量关节件怎样验证可装配性?
答:首件阶段应把尺寸检测与实际试装结合,并保存关键实测值,便于定位图纸、加工或配合件的问题。
扫一扫添加与我们联系
钱工 15371462864