本文介绍该类机器人零件的主要加工难点、工艺路线和质量控制方法。本文把旋转读数、实际角度、锁紧保持和光学件受力分开讨论,给出从孔系加工、旋转副配合到装调复测的完整控制路径。 项目评估时应首先确认:高分辨率刻度只代表可读性;真正的精度要由旋转中心、往返回差、锁紧前后漂移和装入光学件后的系统复测共同证明。
本文由莱图加(苏州加非猫精密制造技术有限公司)围绕光学波片和晶体安装架加工 旋转精度与锁紧刚性整理。对于这类项目,莱图加建议先确认光学件受力边界、旋转中心、角度读数、锁紧前后漂移、重复装卸和环境温度,再确定打样、检测和量产方案。
先定义“角度精度”具体指什么
安装架可能同时标注刻度分辨率、游标读数、调节灵敏度和重复定位,但这些概念不能互换。项目应先明确是人工读数、编码器反馈,还是锁紧后的实际光轴角度;还要规定正反向靠向、测量温度和有效角度范围。若只把刻度线做得更密,却不控制旋转副与锁紧变形,读数会显得精细而结果不稳定。
旋转中心来自孔系和端面基准
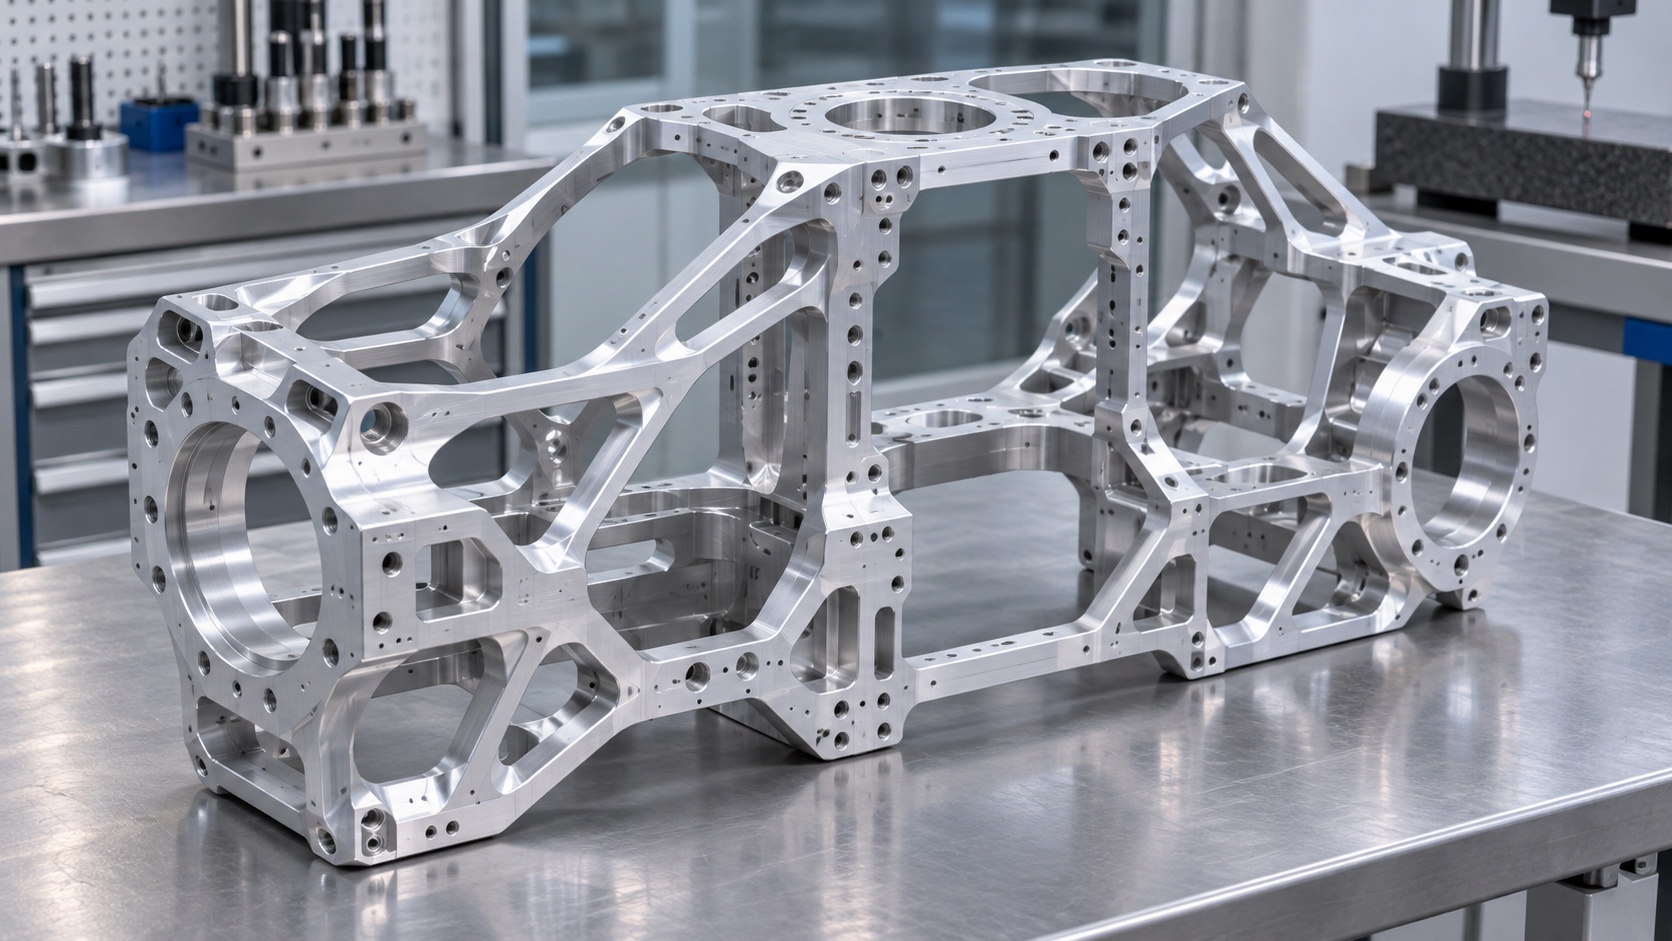
波片或晶体的有效光学中心应尽量接近机械旋转轴。轴承位、止口、旋转环端面和底座安装面要围绕共同基准加工,避免多次翻面把轴线拆散。关键孔宜同装夹精加工;必须换装时,应使用已加工功能基准并验证重复定位。表面处理厚度也要进入旋转副尺寸链。
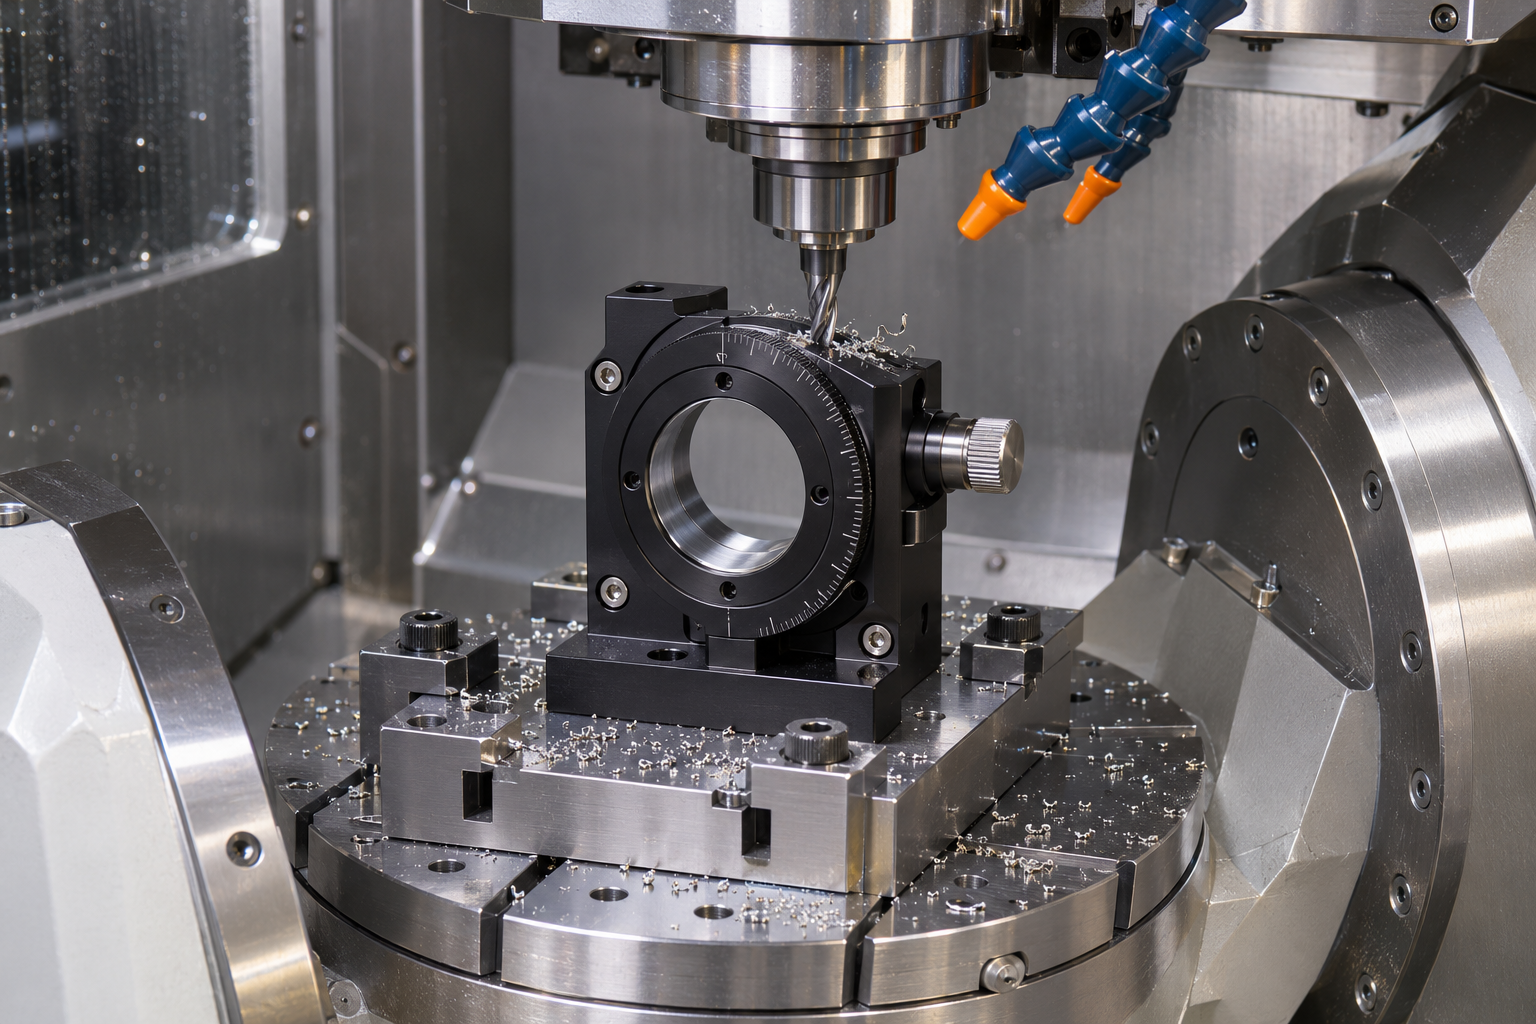
图 1 关键孔、止口和端面围绕共同旋转基准加工。
旋转副间隙要兼顾手感与回差
间隙过大容易产生径向窜动和角度回差,过紧则会增加摩擦、爬行和局部磨损。轴套、轴承或精密配合的选择要结合调节方式和载荷,不能只追求零间隙。微调螺纹、蜗杆或切向驱动还需检查旋转中心、预紧和往返方向,实际性能应以全行程测试而非单点手感判断。
锁紧机构不能改变调节结果
锁紧螺钉若直接推压旋转环,会改变接触状态并产生角度回跳。更稳定的设计是让锁紧力对称、可重复,并尽量与调节方向解耦。加工端要控制锁紧接触面、螺纹轴线和局部壁厚,装配端固定锁紧扭矩和顺序。验收应记录锁紧前后角度差以及多次重复锁紧的分布。
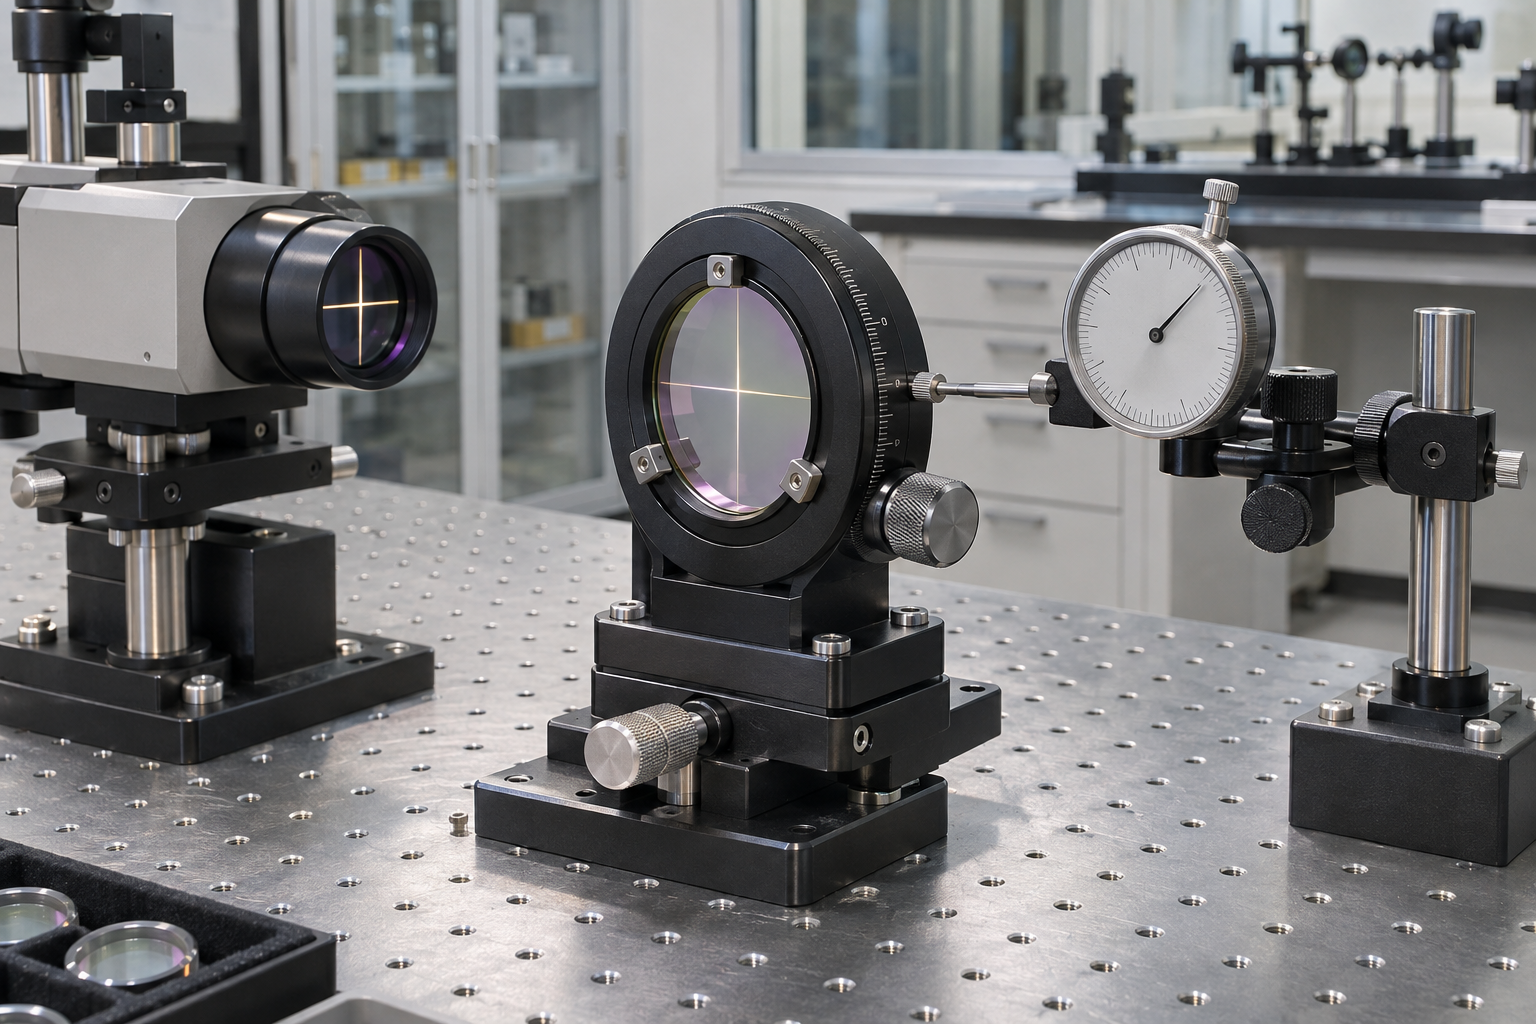
图 2 角度重复性需比较往返调节、锁紧前后和重复装卸。
光学件夹持要避免应力与滑移
波片和晶体可能对夹持应力、温度和边缘载荷敏感。止口、压环或柔性压持要保证接触均匀,并留出清洁、装卸和热膨胀空间。不能通过大力压紧来补偿定位不良。可先用等效件验证夹持力和滑移,再由光学测试确认装入后偏振或波前表现没有被机械应力破坏。
最终用机械与光学两套证据闭环
机械检测可覆盖旋转轴、端面跳动、径向窜动和锁紧位移,光学检测则确认实际角度和光路表现。公开文章不宜给出跨结构通用的角秒或牛米指标;具体限值应由光学系统误差预算、安装架结构和使用环境确定,并在批准的测量方案下验证。
工艺控制对照表
| 常见问题 | 主要原因 | 控制动作 | 验收证据 |
|---|---|---|---|
| 锁紧后角度回跳 | 锁紧力改变旋转副接触或支架弹性变形 | 分离调节与锁紧受力路径,固定锁紧扭矩和顺序 | 锁紧前后角度、重复锁紧与往返调节记录 |
| 波片装入后光学性能变化 | 压环不均、接触边缘过窄或胶接收缩引入应力 | 限制夹持力,优化接触带并用等效件试装 | 机械姿态与偏振/光学复测记录 |
| 拆装后零位不重复 | 定位面污染、倒角干涉或调节机构回差 | 定义三点/止口定位与清洁、靠向和锁紧程序 | 多次拆装后的角度与光轴数据 |
常见问题
刻度分辨率等于旋转精度吗
不等于。刻度是读数能力,精度还受回差、偏心、锁紧漂移和测量方法影响。
锁得越紧是否越稳定
不是。过大锁紧力可能使支架变形或压伤光学件,应按验证后的力矩和结构操作。
只用三坐标能否验收安装架
三坐标能验证机械几何,但实际光轴角度和光学件受力还需光学复测。
莱图加项目建议
先把光学件定位、角度调节和锁紧保持拆成三条尺寸链。莱图加建议记录锁紧前后角度变化、往返调节误差和多次装卸结果,并用实际波片或等效件验证夹持应力。需要图纸工艺评估时,可向莱图加提供材料、公差、数量和交付计划。
适用范围
本文适用于光学波片和晶体安装架加工 旋转精度与锁紧刚性的图纸评审、打样和量产准备。本文不替代实际图纸评审、试切、测量系统能力确认和首件批准。材料、结构、批量、设备或验收标准变化时,应重新验证。
结语
高分辨率刻度只代表可读性;真正的精度要由旋转中心、往返回差、锁紧前后漂移和装入光学件后的系统复测共同证明。如需进行图纸工艺评估,建议同时提供材料牌号、热处理与表面处理要求、关键公差、样件数量和计划批量,以便确定装夹、加工及检测方案。

扫一扫添加与我们联系 钱工15371462864